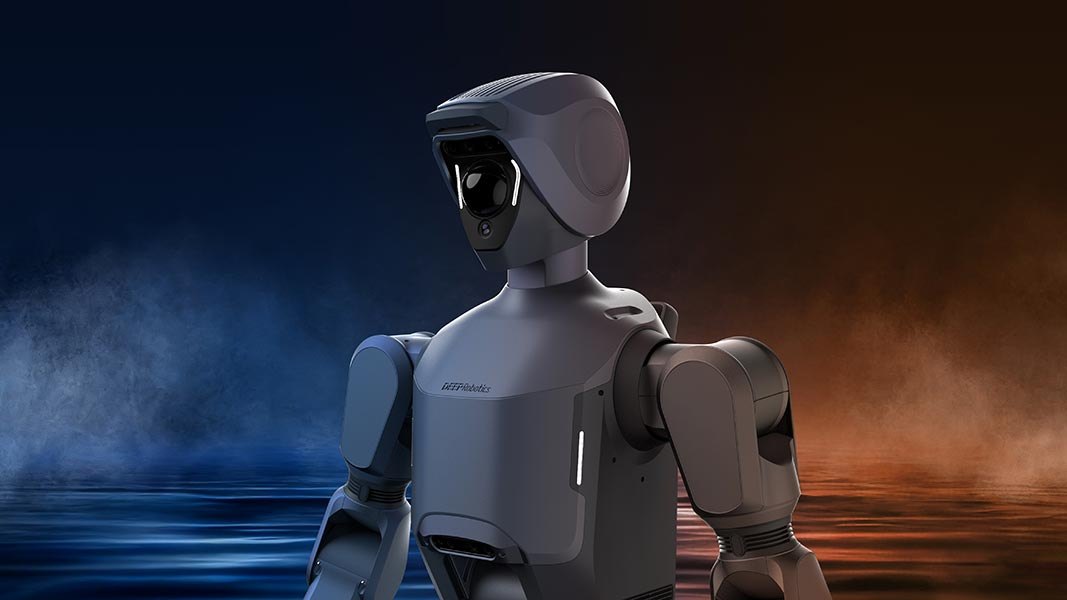
Bevor ein DR02 bei einem Kunden zupackt, soll der Griff schon viele hundert Mal gesessen haben – in der Simulation. Wir trainieren und testen Greifbewegungen zuerst in NVIDIA Isaac Sim. Erst wenn ein Griff dort über viele Varianten zuverlässig funktioniert, ist er ein Kandidat für den echten Roboter.
Warum Simulation zuerst
Einen Griff am echten Gerät zu üben kostet Zeit, Akkuladungen und im Zweifel beschädigtes Transportgut. In der Simulation lässt sich derselbe Griff beliebig oft wiederholen – mit veränderten Ausgangslagen, unterschiedlichen Lasten und verschiedenen Behältergrößen, ohne Verschleiß und ohne Sturzrisiko.
Was in der Simulation stabil funktioniert, ist die Grundlage für das, was wir später am realen Gerät prüfen.
Das Ziel: kein fester Griffpunkt
In der Praxis stehen Behälter unterschiedlicher Hersteller und Größen nebeneinander. Ein einprogrammierter, fester Griffpunkt wäre beim nächsten Behälter schon falsch. Unser Ziel ist deshalb, dass der Roboter den Griffpunkt über seine Kameras selbst erkennt – und einen Griff ablehnt, wenn er ihn nicht sicher findet.
Deshalb messen wir in der Simulation nie an einem einzelnen Exemplar, sondern an einer ganzen Familie von Behältern mit unterschiedlichen Maßen und Lasten. Das ist aufwendiger als ein starr programmierter Griff, hält aber im Alltag, wenn eben nicht jeder Behälter gleich aussieht.
Was wir (noch) nicht behaupten
Alles, was hier beschrieben ist, findet in der Simulation statt. Der DR02 ist noch nicht ausgeliefert und steht bei keinem Kunden im Betrieb. Erfolgsquoten und Lastgrenzen veröffentlichen wir erst, wenn sie am realen Gerät bestätigt sind – Simulationswerte allein wären dafür zu optimistisch.
Wie es weitergeht
Als Nächstes steht die Übertragung auf das reale Gerät an (Sim-to-Real). Wir berichten hier, sobald es dazu etwas Konkretes zu zeigen gibt.